
Sztuczna inteligencja w geotechnice drogowej. Nowe podejście do rozpoznania podłoża gruntowego
Podłoże gruntowe jest jednym z najbardziej zmiennych i jednocześnie najmniej widocznych elementów inwestycji drogowej. Sztuczna inteligencja pozwala połączyć rozproszone dane z odwiertów, sondowań, geofizyki, map i wcześniejszych realizacji, aby szybciej wskazać strefy ryzyka oraz lepiej zaplanować kolejne badania. Nie zastępuje geotechnika ani badań terenowych, zmienia jednak sposób, w jaki z dostępnych informacji buduje się wiarygodny model podłoża.
Nawierzchnię można opisać receptą, grubością warstw i parametrami materiałów. Podłoże gruntowe nie jest wytwarzane w kontrolowanych warunkach: powstało w wyniku procesów geologicznych, bywa przekształcone przez wodę i działalność człowieka, a jego właściwości mogą zmieniać się na krótkich odcinkach. W inwestycji liniowej nawet lokalna soczewka torfu, niekontrolowany nasyp, rozluźniona strefa albo wysoki poziom wód gruntowych może wpłynąć na konstrukcję nasypu, sposób wzmocnienia i harmonogram robót.
Klasyczne rozpoznanie opiera się na: analizie materiałów archiwalnych, wizji terenu, odwiertach, sondowaniach, badaniach laboratoryjnych i obserwacji wody. Zakres ten wynika z zasad projektowania geotechnicznego i krajowych przepisów [1, 2]. Problem nie polega więc na tym, że tradycyjne metody są niewłaściwe. Trudność wynika z punktowego charakteru większości badań oraz z konieczności wnioskowania o przestrzeni pomiędzy punktami. Zmienność parametrów gruntu jest naturalna, a jej pominięcie może prowadzić do pozornie precyzyjnych, lecz nadmiernie uproszczonych modeli [3, 10].
Od profilu odwiertu do cyfrowego modelu podłoża
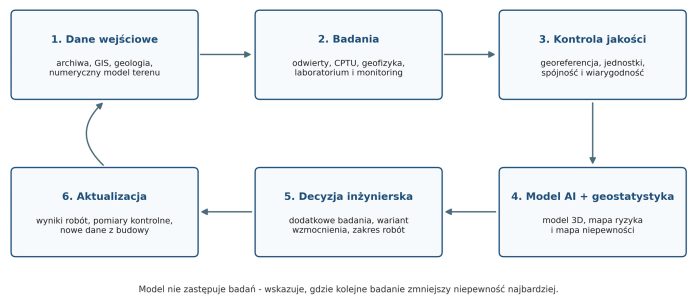
W geotechnice drogowej pojęcie „AI” nie powinno być utożsamiane wyłącznie z chatbotem. Największe znaczenie mają algorytmy uczenia maszynowego, które rozpoznają zależności w danych liczbowych i przestrzennych, oraz narzędzia przetwarzania języka, pomagające porządkować archiwalne opisy, karty otworów i dokumentacje. Celem nie jest stworzenie efektownej wizualizacji, lecz cyfrowego modelu podłoża, w którym każda informacja ma przypisaną lokalizację, głębokość, rzędną, metodę badania, datę oraz ocenę wiarygodności. Dane wejściowe mogą obejmować: profile odwiertów, wyniki CPTU, DPL/DPSH i SPT, parametry laboratoryjne, pomiary geofizyczne, numeryczny model terenu, mapy geologiczne i hydrogeologiczne, zdjęcia lotnicze, dane o osiadaniach oraz wyniki kontroli robót. Dzięki temu pojedynczy profil nie pozostaje odizolowaną „kolumną gruntu”, lecz staje się elementem wspólnej bazy opisującej cały korytarz drogi. Model może następnie tworzyć przekroje podłużne i poprzeczne, powierzchnie granic warstw oraz przestrzenne strefy o podobnych właściwościach. Warunkiem jest jednak prawidłowe georeferencjonowanie danych i zachowanie informacji o ich pochodzeniu, ponieważ nawet bardzo zaawansowany algorytm nie naprawi błędnie przypisanej rzędnej, układu współrzędnych lub głębokości.
Szczególnie wartościowe są badania dostarczające gęstego profilu wraz z głębokością. Sondowanie statyczne CPT/CPTU rejestruje między innymi opór stożka, tarcie na tulei i – w wariancie CPTU – ciśnienie wody w porach. Na tej podstawie od lat określa się typ zachowania gruntu i granice warstw [4, 5]. Algorytm może potraktować cały profil jako ciągły sygnał: wykrywać zmiany trendu, lokalne skoki, powtarzalne sekwencje oraz różnice pomiędzy sąsiednimi punktami. Po zestawieniu z opisami odwiertów i wynikami laboratoryjnymi łatwiej odróżnia rzeczywistą zmianę litologiczną od przypadkowego zakłócenia pomiaru. Szczególnie użyteczne jest łączenie danych punktowych z geofizyką, która pokazuje ciągłość ośrodka pomiędzy otworami, choć wymaga kalibracji na podstawie bezpośrednich badań gruntu. Na tej podstawie można budować model 2D lub 3D, w którym granica warstwy nie jest jedną pewną linią, lecz powierzchnią opisaną prawdopodobieństwem i zakresem niepewności. AI nadal nie „widzi” gruntu bezpośrednio: analizuje liczby, których jakość zależy od sposobu wykonania badania, kalibracji urządzenia, nasycenia filtra, poprawności lokalizacji i kompletności metadanych. Model powinien więc umieć odróżnić rzeczywistą zmienność podłoża od artefaktu pomiarowego, a także nie może wygładzać rzadkich, lecz projektowo istotnych soczewek słabego gruntu. Właśnie dlatego cyfrowy model powinien być konfrontowany z wiedzą o naturalnej zmienności parametrów geotechnicznych i stale weryfikowany przez inżyniera [3, 10].
Co sztuczna inteligencja może zrobić z danymi geotechnicznymi
Pierwszym zadaniem jest porządkowanie danych i kontrola ich jakości. W praktyce informacje bywają zapisane w arkuszach, skanach, kartach otworów, plikach CAD, bazach GIS i raportach przygotowanych według różnych schematów. System może ujednolicić nazwy gruntów, jednostki, układy współrzędnych, rzędne oraz sposób zapisu głębokości, a następnie połączyć każdy wynik z dokumentem źródłowym. Generatywna AI i optyczne rozpoznawanie znaków mogą przyspieszyć wyszukiwanie i przenoszenie informacji z dokumentacji archiwalnej, ale automatyczny odczyt powinien być zatwierdzony przez człowieka [13]. Algorytm może również wskazać duplikaty, brakujące metadane, zamienione współrzędne, niespójne jednostki, nieciągłości w numeracji próbek lub wartości wykraczające poza zakres fizycznie prawdopodobny. Ma to znaczenie nie tylko porządkowe: błąd rzędnej o jeden metr może pozornie przesunąć granicę warstwy i zmienić interpretację całego przekroju. AI powinna zatem sygnalizować podejrzane rekordy i podawać przyczynę ostrzeżenia, a nie poprawiać dane w sposób niewidoczny dla projektanta.
Drugim zadaniem jest klasyfikacja i predykcja. Sieci neuronowe były stosowane w geotechnice na długo przed obecnym wzrostem zainteresowania AI [6, 7]. Dziś często wykorzystuje się również lasy losowe i modele gradientowe, ponieważ dobrze opisują relacje nieliniowe, są odporne na część zakłóceń i pozwalają łączyć różne typy zmiennych [8]. Do modelu można wprowadzić: opór stożka, tarcie, wskaźnik tarcia, ciśnienie porowe, głębokość, położenie zwierciadła wody, uziarnienie, wilgotność, gęstość oraz informacje o genezie gruntu. Wynikiem może być prawdopodobny typ zachowania gruntu, granice warstw albo przewidywany zakres CBR, modułu odkształcenia, wytrzymałości na ścinanie, ściśliwości czy podatności na wysadziny. W skali trasy model może również porządkować odcinki według ryzyka wystąpienia słabego podłoża i wskazywać, gdzie konsekwencje błędu byłyby największe. Taka predykcja jest jednak estymacją opartą na podobnych przypadkach, a nie równoważnikiem badania laboratoryjnego. Powinna być przedstawiana jako zakres lub rozkład prawdopodobieństwa, z informacją o jakości dopasowania i ostrzeżeniem, gdy analizowany grunt wykracza poza warunki reprezentowane w zbiorze uczącym. Szczególnego znaczenia nabiera kalibracja lokalna, ponieważ zależność między sygnałem sondowania a parametrem projektowym może różnić się w zależności od genezy, stanu i historii naprężeń gruntu.
Trzecim zadaniem jest modelowanie przestrzenne. Zamiast rysować jedną, ostrą granicę warstwy pomiędzy punktami badań, można wyznaczyć jej najbardziej prawdopodobny przebieg i równocześnie mapę niepewności. Metody bayesowskie i procesy Gaussa są użyteczne, ponieważ wraz z prognozą mogą podawać przedział niepewności [11]. Po połączeniu danych geotechnicznych z rzeźbą terenu, mapami geologicznymi i pomiarami geofizycznymi system może tworzyć przekroje, modele blokowe 3D oraz mapy stref o zbliżonych właściwościach. Algorytmy grupowania i detekcji anomalii pomagają wskazać obszary o nietypowym przebiegu sygnału, które mogą odpowiadać gruntom organicznym, starym korytom, nasypom antropogenicznym, rozluźnionym soczewkom lub lokalnym strefom nawodnienia. Nie oznacza to automatycznego rozpoznania przyczyny – anomalia jest przede wszystkim wskazaniem miejsca wymagającego sprawdzenia. Wiarygodna mapa powinna pokazywać nie tylko prognozowaną wartość, lecz także gęstość danych, ich wiek i źródło, wersję modelu oraz odległość od najbliższego badania bezpośredniego. Dla projektanta najcenniejsze są często nie obszary „pewne”, lecz miejsca, w których model wie najmniej. To właśnie tam dodatkowy odwiert, sondowanie lub pomiar geofizyczny może najbardziej ograniczyć ryzyko decyzji.
Największa zmiana: rozpoznanie adaptacyjne
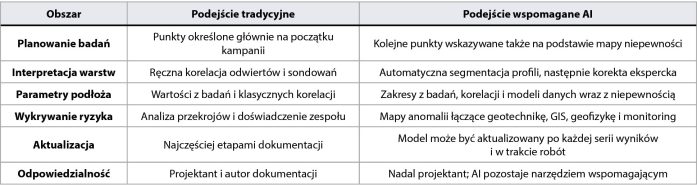
Tradycyjny program badań jest zwykle przygotowywany przed rozpoczęciem kampanii terenowej. Po uzyskaniu wyników dodaje się badania uzupełniające, jeśli pojawi się problem. Podejście wspomagane AI może działać iteracyjnie. Po każdej partii wyników model jest aktualizowany i wskazuje odcinki, na których kolejne sondowanie, odwiert albo pomiar geofizyczny przyniesie największą redukcję niepewności.
Nie chodzi o mechaniczne zmniejszanie liczby badań. Celem jest lepsze rozmieszczenie punktów. Na jednorodnym odcinku można potwierdzić ciągłość warstw, natomiast zagęścić rozpoznanie w rejonie przejścia doliny, starego koryta, nasypu niebudowlanego, gruntów organicznych, osuwiska, szkód górniczych lub kolizji z istniejącą infrastrukturą. W korytarzu drogowym takie podejście jest szczególnie użyteczne, ponieważ ryzyko jest rozłożone nierównomiernie wzdłuż wielu kilometrów trasy.
Praktyczny obieg informacji
Dojrzały proces nie zaczyna się od wyboru algorytmu, lecz od zdefiniowania decyzji, którą trzeba podjąć. Dla odcinka drogi może to być wybór głębokości wymiany, rozstawu wzmocnienia, zakresu dodatkowych badań albo sposobu monitoringu. Przykładowy obieg informacji obejmuje sześć kroków:
- Budowa bazy danych. Materiały archiwalne i nowe wyniki są georeferencjonowane, ujednolicane i oceniane pod względem jakości.
- Model wstępny. Powstaje pierwsza wersja przekroju i mapa obszarów o dużej niepewności.
- Badania celowane. Program wierceń, sondowań i geofizyki jest korygowany tak, aby sprawdzić hipotezy o największym znaczeniu dla projektu.
- Aktualizacja modelu. Algorytm przelicza granice warstw, parametry i prawdopodobieństwo wystąpienia słabych stref.
- Ocena ekspercka. Geotechnik porównuje wynik z mechaniką gruntu, dokumentacją terenową i wymaganiami projektowymi.
- Sprzężenie z budową. Dane z kontroli robót i monitoringu są wykorzystane do potwierdzenia lub korekty modelu.
Od mapy ryzyka do decyzji projektowej
Wynikiem pracy systemu nie powinien być pojedynczy „werdykt”, lecz zestaw informacji dla zespołu projektowego: model 3D warstw, przewidywane zakresy parametrów, mapa niepewności, lista anomalii oraz uzasadnienie, na jakich danych oparto prognozę. Dla korpusu drogowego można wskazać odcinki wymagające wymiany gruntu, stabilizacji, materaca geosyntetycznego, kolumn, nasypu próbnego, etapowania obciążenia lub monitoringu osiadań. Ostateczny wybór rozwiązania wymaga obliczeń, kryteriów projektowych i oceny wykonawczej.
Model może być aktualizowany także podczas budowy. Wyniki próbnych obciążeń płytą, lekkiej płyty dynamicznej, ciągłej kontroli zagęszczenia walcem, pomiarów wilgotności, osiadań i ciśnienia porowego tworzą kolejną warstwę danych. Jeśli parametry wykonanej warstwy odbiegają od prognozy, system może szybciej wskazać, czy jest to lokalny błąd technologiczny, wpływ wilgotności czy sygnał niewłaściwie rozpoznanego podłoża.
Model musi umieć wyjaśnić swoją odpowiedź
W zastosowaniach inżynierskich sama wysoka trafność na zbiorze testowym nie wystarcza. Algorytm powinien wskazywać, które zmienne wpłynęły na wynik i w jakim kierunku. Metody wyjaśnialnej AI, takie jak SHAP, pozwalają ocenić udział poszczególnych cech w prognozie [9]. Nowsze badania pokazują również, że z pełnych profili CPT można automatycznie wydobywać cechy istotne dla oceny zjawisk geotechnicznych i jednocześnie identyfikować zakresy głębokości, które miały największy wpływ na decyzję modelu [12].
Równie ważny jest sposób walidacji. Losowe podzielenie wierszy z jednego odwiertu między zbiór uczący i testowy może dać wynik pozornie bardzo dobry, ponieważ model „zna” już daną lokalizację. Wiarygodniejsza jest walidacja na całych, niewidzianych wcześniej odcinkach trasy albo na innych inwestycjach. Należy też kontrolować zmianę warunków: model uczony na piaskach i glinach nizinnych nie powinien bez sprawdzenia decydować o fliszu karpackim, lessach zapadowych czy gruntach antropogenicznych.
Czego algorytm nie powinien robić samodzielnie
AI nie powinna zastępować rozpoznania wymaganego przepisami i normami, podpisywać dokumentacji, wyznaczać wartości charakterystycznych bez kontroli ani dobierać wzmocnienia podłoża wyłącznie na podstawie korelacji. Nie rozpozna też błędu wynikającego z niewłaściwego pobrania próbki, jeśli w danych nie ma informacji o jakości próbki. Model może powielać systematyczne błędy archiwalnych opisów i być nadmiernie pewny w sytuacji, której nie zna.
Bezpieczne wdrożenie wymaga zatem wersjonowania danych i modeli, śledzenia pochodzenia każdej wartości, kontroli jednostek i współrzędnych, przestrzennej walidacji, podawania niepewności oraz zatwierdzania wyników przez uprawnionego projektanta geotechnicznego. Należy zachować pełną możliwość przejścia od mapy lub rekomendacji do konkretnego badania źródłowego.
Inżynier wspomagany danymi
Najbardziej realistyczny scenariusz nie polega na zastąpieniu geotechnika przez algorytm, lecz na zmianie podziału pracy. System przejmuje żmudne porządkowanie tysięcy rekordów, porównuje warianty i wskazuje nieciągłości. Inżynier definiuje problem, ocenia jakość danych, rozumie mechanizm pracy gruntu, planuje badania potwierdzające i ponosi odpowiedzialność za decyzję.
Dobrze zastosowana sztuczna inteligencja nie obiecuje „gruntu bez niespodzianek”. Pozwala natomiast wcześniej zobaczyć, gdzie niespodzianka jest najbardziej prawdopodobna. W geotechnice drogowej najlepszym modelem nie jest więc ten, który tworzy najbardziej efektowną wizualizację, ale ten, który potrafi wskazać, gdzie należy wykonać następne badanie i dlaczego. Tak rozumiana AI staje się narzędziem ograniczania niepewności – a właśnie zarządzanie niepewnością jest jednym z najważniejszych zadań geotechniki.
Piśmiennictwo
- Rozporządzenie Ministra Transportu, Budownictwa i Gospodarki Morskiej z 25 kwietnia 2012 r. w sprawie ustalania geotechnicznych warunków posadawiania obiektów budowlanych. Dz.U. z 2012 r., poz. 463.
- PN-EN 1997-2: Eurokod 7. Projektowanie geotechniczne. Część 2: Rozpoznanie i badanie podłoża gruntowego.
- Phoon K.K., Kulhawy F.H.: Characterization of geotechnical variability. „Canadian Geotechnical Journal”, 36/1999, s. 612-624.
- Robertson P.K.: Soil classification using the cone penetration test. „Canadian Geotechnical Journal”, 27/1990, s. 151-158.
- Lunne T., Robertson P.K., Powell J.J.M.: Cone Penetration Testing in Geotechnical Practice. Londyn 1997.
- Shahin M.A., Jaksa M.B., Maier H.R.: Artificial neural network applications in geotechnical engineering. „Australian Geomechanics”, 36 (1)/2001, s. 49-62.
- Shahin M.A.: State-of-the-art review of some artificial intelligence applications in pile foundations. „Geoscience Frontiers”, 7/2016, s. 33-44.
- Breiman L.: Random Forests. „Machine Learning”, 45/2001, s. 5-32.
- Lundberg S.M., Lee S.I.: A Unified Approach to Interpreting Model Predictions. „Advances in Neural Information Processing Systems”, 30/2017, s. 4765-4774.
- Baecher G.B., Christian J.T.: Reliability and Statistics in Geotechnical Engineering. Chichester 2003.
- Rasmussen C.E., Williams C.K.I.: Gaussian Processes for Machine Learning. Cambridge 2006.
- Hsiao C.H., Rathje E., Kumar K.: Investigating the effect of CPT in lateral spreading prediction using Explainable AI. DOI 10.48550/arXiv.2503.13389, 2025.
- Wu S. et al.: Future-proofing geotechnics workflows: accelerating problem-solving with large language models. „Georisk: Assessment and Management of Risk for Engineered Systems and Geohazards”, vol. 19, no. 2/2024, pp. 307-324, DOI: 10.1080/17499518.2024.2381026.
Bądź PREMIUM posłuchaj – Zaawansowane pomiary dla nowoczesnej produkcji cementu